 RTC
 BLK360
 BLK2GO
 BLK ARC
 BLK2FLY
 BLK3D
 액세서리
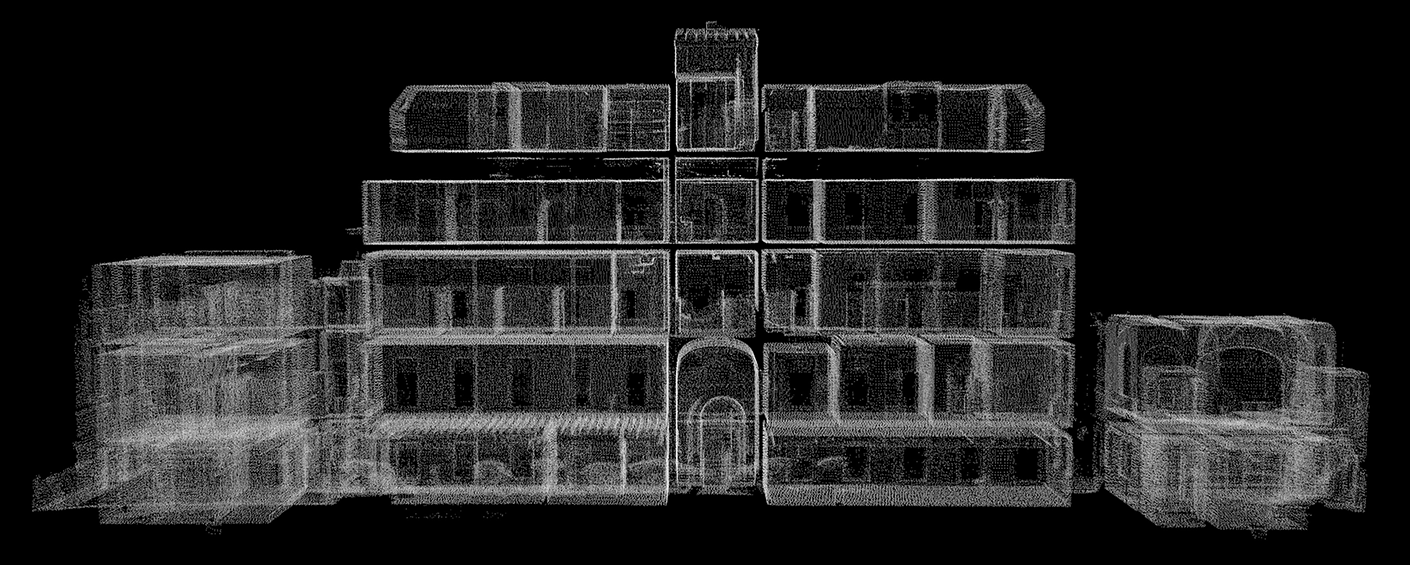
포인트 클라우드란 무엇인가요?
스캐너가 기록한 점들의 집합입니다. 각 점은 위치(좌표)를 가지고, 카메라가 함께 달린 장비는 색상 정보도 같이 기록합니다. 줄자가 치수를 점 하나씩 재는 것과 달리, 포인트 클라우드는 공간 형상을 통째로 남기므로 현장을 다시 방문하지 않고도 나중에 필요한 치수를 데이터에서 뽑을 수 있습니다.
왜 여러 위치에서 스캔하나요?
가림 때문입니다. 한 자리에서는 기둥이나 설비 뒤가 기록되지 않습니다. 그래서 시야가 끊기는 곳마다 위치를 옮겨 스캔하고, 인접한 스캔끼리 겹치는 영역을 만들어 둡니다. 겹치는 영역이 정합의 근거가 됩니다.
정합은 어떻게 하나요?
| 방식 | 내용 |
|---|---|
| 타겟 기반 | 현장에 표식을 설치하고 그 표식을 기준으로 스캔을 합침 |
| 현장 자동 정합(VIS) | 지상형 스캐너가 위치를 옮기는 동안 자기 위치를 추적해 타겟 없이 이어 붙임 — RTC360, BLK360 G2가 지원 |
| SLAM(이동식) | 걷는 동안 스스로 위치를 계산하며 취득 — BLK2GO는 LiDAR SLAM과 Visual SLAM에 IMU를 결합한 GrandSLAM |
출처: RTC360 · BLK360 G2 · BLK2GO 제품 안내.
스캔 밀도(해상도)는 무엇을 정하나요?
점을 얼마나 촘촘히 찍을지입니다. 촘촘할수록 세부 형상이 살아나지만 스캔 시간과 데이터 용량이 늘어납니다. BLK360 G2는 4개 스캔 설정을 제공하며, 초당 680,000포인트로 설정에 따라 7초·13초·30초·75초 안에 취득합니다. 현장에서는 필요한 산출물 정밀도에 맞춰 설정을 고릅니다.
사양 출처: Leica BLK360 제품 상세(스캔 설정별 취득 시간), 레드빔 BLK360 G2 제품 안내.
움직이는 사람과 차량은 어떻게 되나요?
스캔 중 지나간 물체는 데이터에 흔적으로 남습니다. RTC360은 더블스캔으로 같은 지점을 두 번 취득해 이동 중인 사물을 제거합니다(출처: 레드빔 RTC360 제품 안내).
정확도 표기는 어떻게 읽나요?
제품 사양의 4mm @ 10m 같은 표기는 기준 거리에서의 측정 편차를 뜻합니다. 거리와 현장 조건에 따라 값이 달라지므로 숫자만 비교하지 말고 기준 거리를 함께 봐야 합니다. 실무에서는 장비 사양보다 산출물에 필요한 정밀도가 먼저 정해지고, 거기에 맞춰 기종과 스캔 계획이 결정됩니다.
스캔 데이터로 무엇을 만드나요?
정합된 포인트 클라우드에서 현황 도면, 단면, BIM 모델, 간섭 검토 자료, 역설계용 CAD 모델을 만듭니다. 어디까지 필요한지에 따라 작업량이 달라집니다. (건축 실측 · 역설계 · 사용 순서)
자주 묻는 질문
3D 레이저 스캐너는 어떤 원리로 작동하나요?
레이저를 쏘아 주변 표면까지의 거리와 방향을 측정하고, 이를 3차원 좌표를 가진 점으로 기록합니다. 이 점이 수백만 개 모인 것이 포인트 클라우드이며, 공간의 형상이 치수 정보를 가진 데이터로 남습니다.
왜 한 자리에서 스캔하지 않고 여러 번 옮겨 다니나요?
레이저는 보이는 면만 측정하기 때문입니다. 기둥이나 설비 뒤처럼 가려진 부분은 그 자리에서 기록되지 않으므로, 위치를 옮겨 다시 스캔하고 여러 스캔을 하나의 좌표계로 합칩니다. 이 과정을 정합이라고 합니다.
VIS와 SLAM은 무엇이 다른가요?
VIS는 삼각대에 올린 지상형 스캐너가 위치를 옮기는 동안 자기 위치를 추적해 타겟 없이 스캔을 이어 붙이는 기술입니다. SLAM은 이동식 스캐너가 걷는 동안 스스로 위치를 계산하며 지도를 만드는 방식으로, BLK2GO는 LiDAR SLAM과 Visual SLAM에 IMU를 결합한 GrandSLAM을 씁니다.
'4mm @ 10m' 같은 정확도 표기는 무슨 뜻인가요?
기준 거리에서의 측정 편차를 뜻합니다. 정확도는 거리와 현장 조건에 따라 달라지므로 수치만 보지 말고 어느 거리 기준인지를 함께 봐야 하며, 필요한 정확도는 산출물 용도에 따라 정합니다.