 RTC
 BLK360
 BLK2GO
 BLK ARC
 BLK2FLY
 BLK3D
 액세서리

는 Leica BLK2GO PULSE 는 "1인칭" 스캐닝 경험을 제공하는 듀얼 ToF(Time-of-Flight) 센서의 새로운 구현을 포함하여 휴대용 레이저 스캐닝의 새로운 영역을 나타냅니다. BLK 제품 관리자인 Gian-Philipp Patri와 대화를 나누며 혁신적인 신기술을 실현하기 위한 Leica Geosystems의 추진력과 BLK2GO PULSE가 어떻게 탄생하게 되었는지에 대해 이야기했습니다.
BLK2GO PULSE의 기원에 대해 이야기해 보겠습니다. 그것은 어디에서 왔습니까?
Hexagon는 연구개발에 많은 투자를 하고 있습니다. BLK2GO PULSE의 기본 요소는 새로운 Time-of-Flight 센서를 개발한 Sony와의 합작 투자에서 나왔습니다. 우리의 임무는 이 기술을 살펴보고 가능성을 상상하는 것이었습니다. 이게 뭔가 아닐까? 그렇다면 어떤 용도로 유용할까요?
우리가 그것에 더 익숙해지고 다양한 관점에서 살펴볼수록 센서가 균일한 그리드로 작동하는 방식부터 현재 가능한 즉각적인 색상화 포인트 클라우드에 이르기까지 특정 요소가 현재 솔루션에 비해 고유한 이점을 제공한다는 것을 깨달았습니다. 그것은 우리의 안전지대에서 벗어나 그 안에서 기회를 찾는 것부터 시작됩니다.
저는 BLK2GO PULSE의 중요한 요소가 센서뿐 아니라 두 개가 있다는 사실도 알고 있습니다. 그게 어떻게 결합됐나요?
Time-of-Flight를 사용하면 특정 시야를 얻을 수 있으며 여러 가지 이점으로 인해 두 개 이상의 ToF를 통합하는 것을 염두에 두었습니다. 그 중 가장 중요한 점은 더 짧은 시간에 더 많은 데이터를 캡처하는 것이었습니다.
이중 축 LiDAR를 갖춘 BLK2GO는 캡처할 의도가 없는 데이터를 포함하여 전체 돔을 캡처합니다.
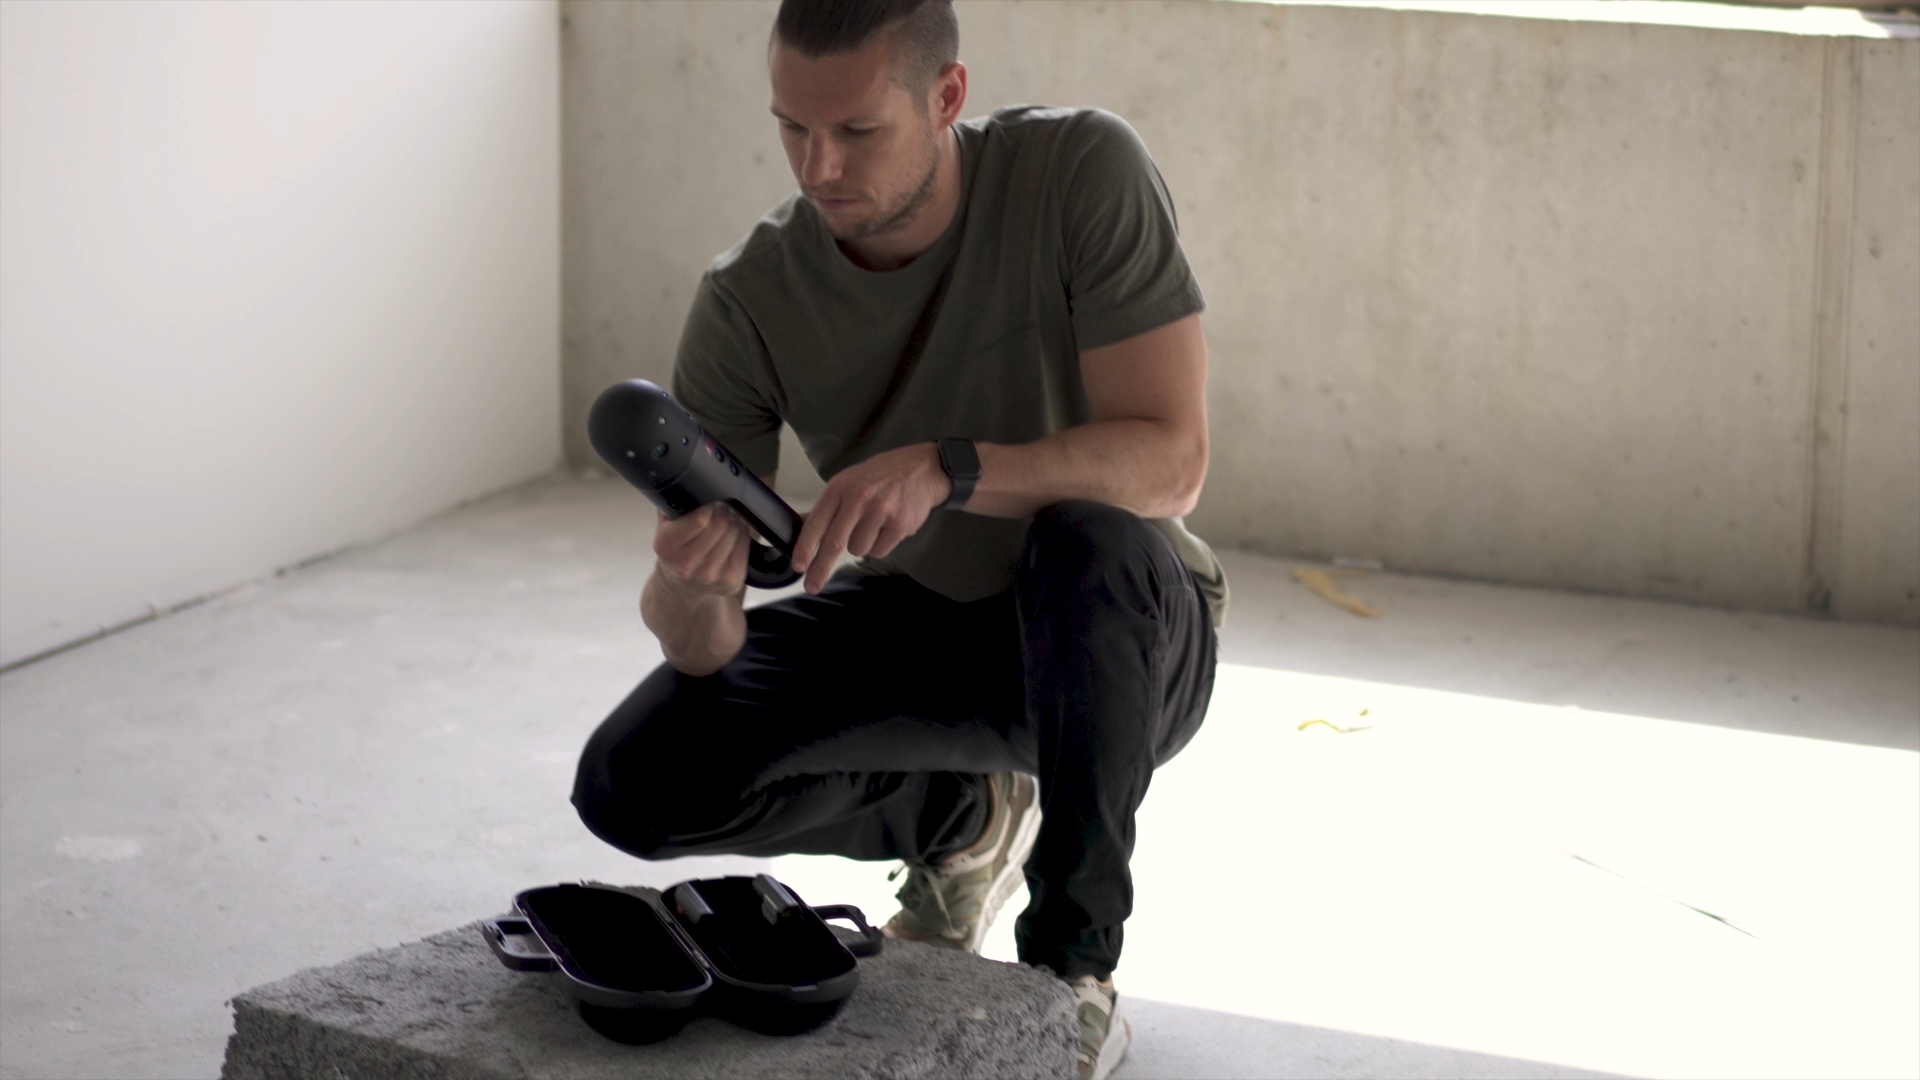
듀얼 ToF를 통해 우리는 다르게 생각하도록 초대받았고, 우리가 착륙한 곳은 '두 개를 나란히 놓으면 어떨까?'였습니다. 두 개의 센서 유닛을 하나의 솔루션으로 결합하는 것은 쉬운 일이 아니었습니다! 하나의 센서에 대해 수행하는 전체 교정은 두 센서 모두에 대해 함께 작동해야 하기 때문입니다. 상당한 노력이 필요합니다.
그러나 잘 배열된 두 개의 센서는 사용자에게 필요할 수 있는 모든 것을 캡처하는 동시에 비용을 최적화하여 고객의 최종 가격을 낮출 수 있습니다.
이것이 "1인칭 스캐닝"이 탄생한 방법입니다.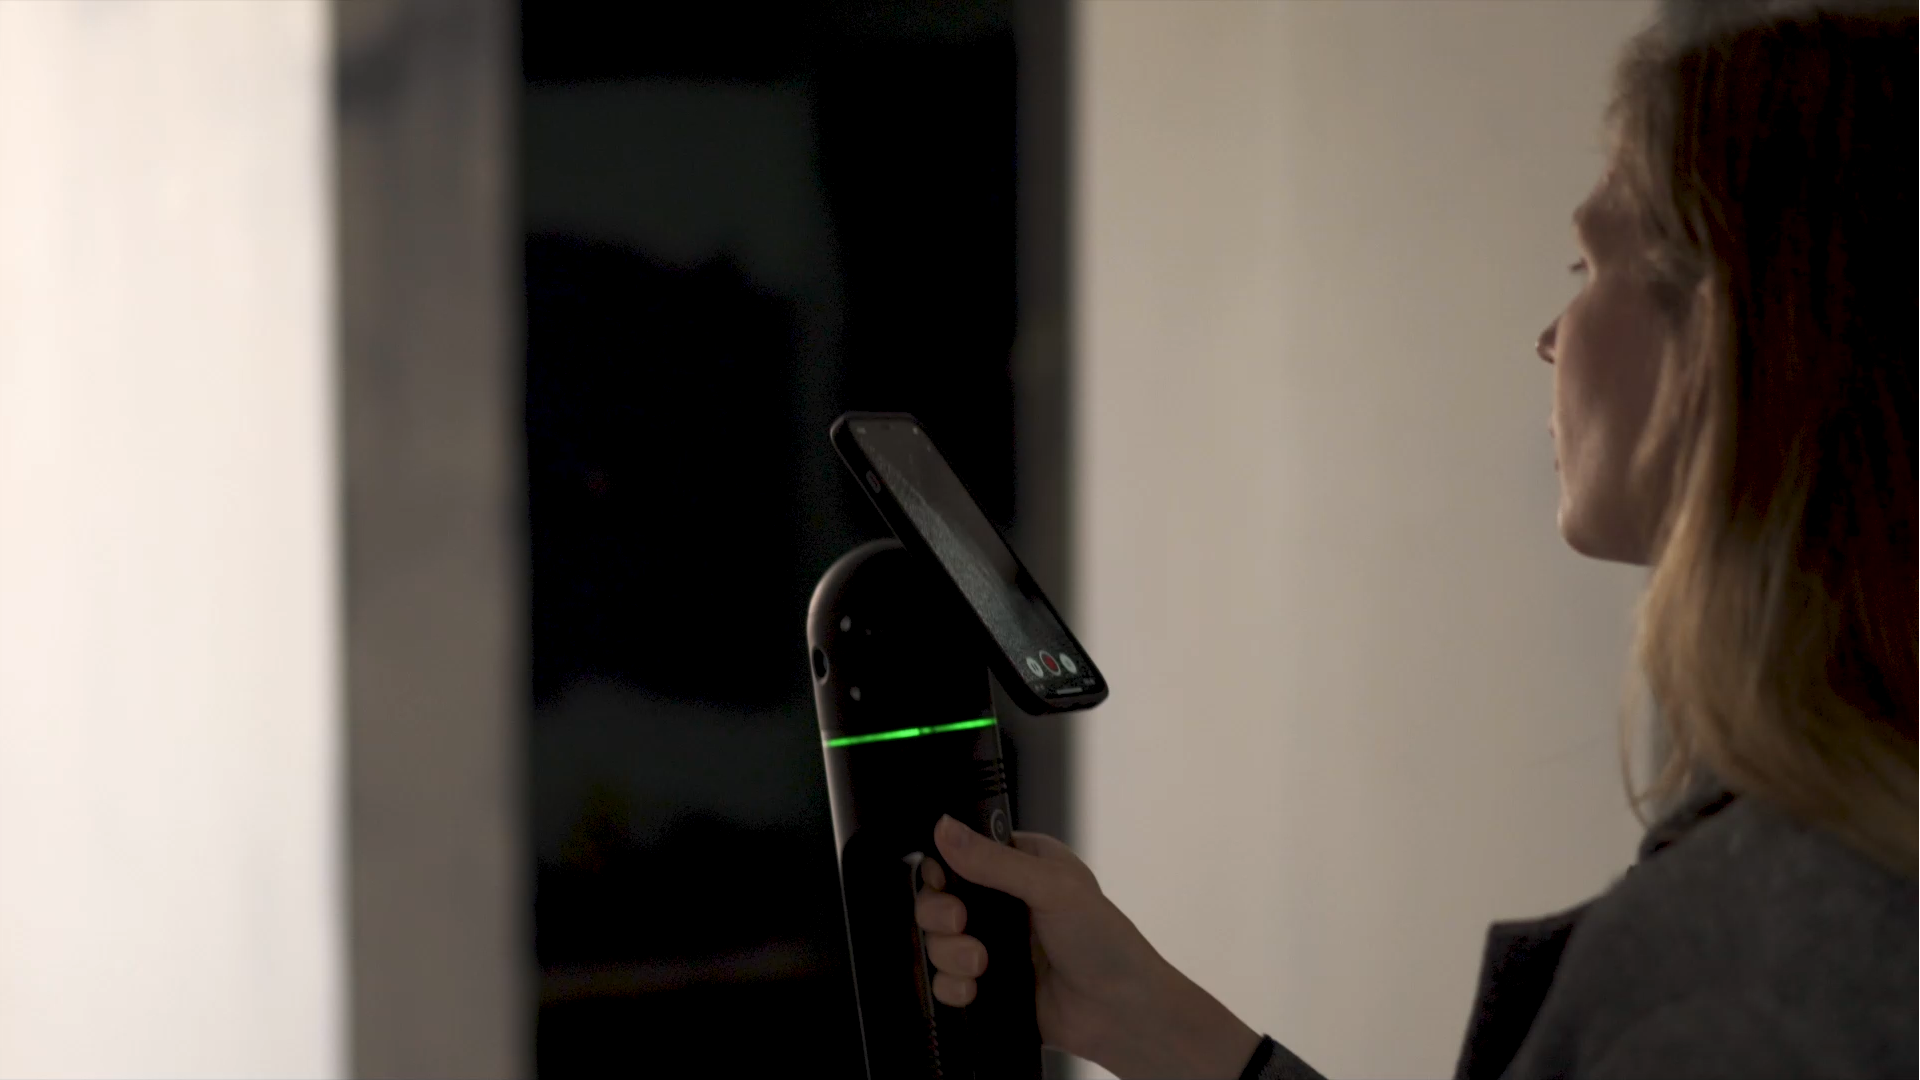
이것은 새로운 용어입니다. "1인칭 스캐닝"이란 실제로 무엇을 의미합니까?
본질적으로 이는 스캐너가 보는 것을 사용자도 본다는 것을 의미합니다. 두 개의 센서는 "눈"처럼 위치하며 BLK2GO PULSE를 장치에 장착된 스마트폰의 BLK Live 앱에 연결하면 디스플레이를 통해 보는 내용이 실제로 일어나는 대로 캡처됩니다.
이는 작업을 수행하는 새로운 방식이며, 필요한 정확한 데이터만 캡처하기 때문에 워크플로를 더 빠르게 하고 데이터를 훨씬 더 가볍게 만듭니다.
평면도를 생각해 보세요. 바닥을 캡쳐하고 싶은데 왜 천장을 캡쳐해야 하나요? 이는 데이터를 불필요하게 크게 만들고, 이를 전송하고 처리한 다음 이 추가 데이터를 제거하는 데 시간을 소비해야 합니다. 그렇죠? 그것은 일을 하는 지능적인 방법이 아닙니다.
그러다가 이 BLK2GO PULSE 데이터를 후처리에 공급하더라도 자신이 제어하고 캡처하지 않았기 때문에 관심이 없는 천장이나 물체의 데이터를 후처리할 필요가 없기 때문에 패키지가 더 작아집니다. 완벽한.
사용자를 위해 또 다른 것이 있습니다. PULSE 기술 — 이는 단순한 새로운 센서 그 이상입니다. 그렇죠?
예. PULSE 기술은 듀얼 ToF LiDAR와 GrandSLAM의 융합입니다.
GrandSLAM은 시각적 관성 시스템(VIS)과 LiDAR의 조합이며, VIS는 카메라와 관성 측정 장치(IMU)의 조합입니다. 이 모든 기능을 통해 우주에서 현재 위치를 추적하고 동시 위치 및 매핑을 수행할 수 있습니다. 따라서 실시간으로 알 수 없는 위치에서 세계를 매핑할 수 있습니다.
"좋아, 이중 축 LiDAR를 이번 비행 시간 LiDAR로 교체할 수 있습니다. 따라서 정보 XY 세트는 다른 종류의 센서에 의해 공급됩니다."라고 말하기 쉽습니다.
그러나 우리는 단지 한 부품을 다른 부품으로 교체하는 것이 아니라 이 새로운 센서의 고유한 이점을 실제로 생각하는 것임을 깨달았습니다. 우리는 그것을 조사하면서 실시간으로 색상을 지정할 수 있다는 것을 발견했습니다.
물어보겠습니다: BLK2GO는 할 수 없는 반면 BLK2GO PULSE는 왜 할 수 있습니까?
좋은 질문입니다. 이는 데이터의 양과 동기화와 관련이 있습니다. GrandSLAM을 사용하면 카메라가 특정 간격으로 시각적 데이터를 캡처하고 BLK2GO에서 이중 축 LiDAR는 완전히 다른 간격(초당 420,000포인트)으로 데이터를 캡처합니다. 따라서 정기적으로 색상 정보를 얻지만 LiDAR 센서가 포인트를 수집하는 것보다 빈도가 낮습니다. 결과적으로 캡처한 포인트 중 상당수에는 아직 색상 정보가 없습니다. 주파수가 일치하지 않기 때문에 실시간으로 해결할 수 없습니다. 포스트에서만 가능합니다.
BLK2GO PULSE의 경우는 다릅니다. 비행 시간은 각 펄스에서 3D 정보를 얻고 해당 펄스를 카메라 주파수와 동기화할 수 있는 일종의 3D 카메라이기 때문입니다. 즉, BLK2GO PULSE에서 한 번만 촬영하면 LiDAR 시스템에서 카메라 시스템으로, RGB 색상으로 이동할 수 있습니다.
그리고 이를 통해 이 단일 지점이 실시간으로 특정 색상을 갖는다고 정확하게 말할 수 있습니다. 모든 점을 합치면 즉시 색상이 지정된 점 구름이 생성됩니다.
이는 R&D에서 제공하는 것보다 더 설명적이고 기술적으로 덜 정확한 설명이지만 요점은 이 센서 융합을 작동시키는 것이 기술적으로 매우 복잡하다는 것입니다. 그러나 Hexagon와 Sony는 이를 함께 알아냈고 그 결과 이전에는 한 번도 수행된 적이 없는 방식으로 포인트 클라우드를 현장에서 즉각적으로 렌더링할 수 있게 되었습니다.