 RTC
 BLK360
 BLK2GO
 BLK ARC
 BLK2FLY
 BLK3D
 액세서리

Leica BLK2GO는 제가 지금까지 스캐닝에 대해 배운 모든 것을 어떻게 바꿔놓았습니까?
이 스캔 프로젝트를 진행하던 당시 저는 "지상 레이저 스캐너"로 알려진 삼각대에 스캐너를 사용하여 많은 시간을 보냈습니다. Leica BLK360 G1 그리고 새로운 BLK360. 이는 해당 장치에 대한 세부 사항을 학습하고, 장치를 지점에서 지점으로 이동하는 데 몇 분 정도 소요될 것임을 알고, 스캔 이미지에서 벗어나야 한다는 점을 기억하고, 물체나 사람이 스캔 프레임으로 이동하는 발생률을 줄이려고 노력하는 것을 의미합니다. 이는 사무실에서 최종 정합을 진행하기 전에 현장에서 사전 정합을 돕기 위해 특정 지점에서 현장의 스캔을 정렬하는 것을 의미했습니다. 또한 스캔 도중에 스캐너의 전원이 부족해지지 않도록 배터리 관리를 수행해야 했습니다.
한마디로 훌륭한 학습이었습니다. 하지만 그것은 나를 완벽하게 준비시키지 못했습니다. BLK2GO.
다행히 좋은 의미로 그런 뜻이에요.
BLK2GO에 학습 곡선이 없다고 말하는 것은 공평하지 않을 수 있지만, 그것이 무엇이든 가능한 한 얕습니다. 지금까지 사용한 모든 스캐너와 촬영한 스캔 중에서 일반 사람이 20분 이내에 올바르게 실행하고 사용할 수 있다고 가장 확신하는 것은 이 가볍고 강력한 휴대용 모바일 스캐너입니다. 그리고 BLK 앱 덕분에 누군가에게 레이저 스캐닝이 얼마나 멋진지 보여주고 싶다면 바로 여기에서 시작하겠습니다.
하지만 먼저 이를 뒷받침하고 BLK2GO가 무엇인지, 그리고 지상파 제품과 어떻게 다른지에 대해 조금 이야기해 보겠습니다.
SLAMmin' 입니다
지상파 3D 레이저 스캐너와 마찬가지로 BLK2GO는 LiDAR와 카메라의 조합을 사용하여 공간을 매핑하고 결과 포인트 클라우드에 색상을 지정합니다. 일련의 정적 스캔을 수행하고 공통점을 기반으로 미리 정렬하는 스캐너와 달리 이 스캐너에는 개별 설정이 없습니다. 걷는 동안 지속적으로 스캔합니다. 즉, 자신과 데이터가 다른 모든 것과 관련된 위치를 지속적으로 추적해야 합니다.
이를 위해 센서는 동시 위치 파악 및 매핑(SLAM) 기술의 조합을 사용합니다. LiDAR SLAM는 레이저 펄스 피드백을 사용하여 환경의 기하학적 구조를 식별합니다. 온보드 카메라를 사용하여 이미지 간 유사성을 추적하는 시각적 SLAM; 모션, 회전 및 속도를 추적하는 관성 측정 장치(IMU)가 있습니다. 이 모든 것을 종합하면 BLK2GO의 "GrandSLAM" 기술을 얻을 수 있습니다(분명히 우리 브랜딩 팀에는 열성적인 스포츠 팬이 있습니다).
이러한 것들이 어떻게 그렇게 잘 작동하는지는 내 기술적인 이해 범위를 넘어서지만, 중요한 것은 질문할 필요가 거의 없을 만큼 충분히 잘 작동한다는 것입니다.
현장에서
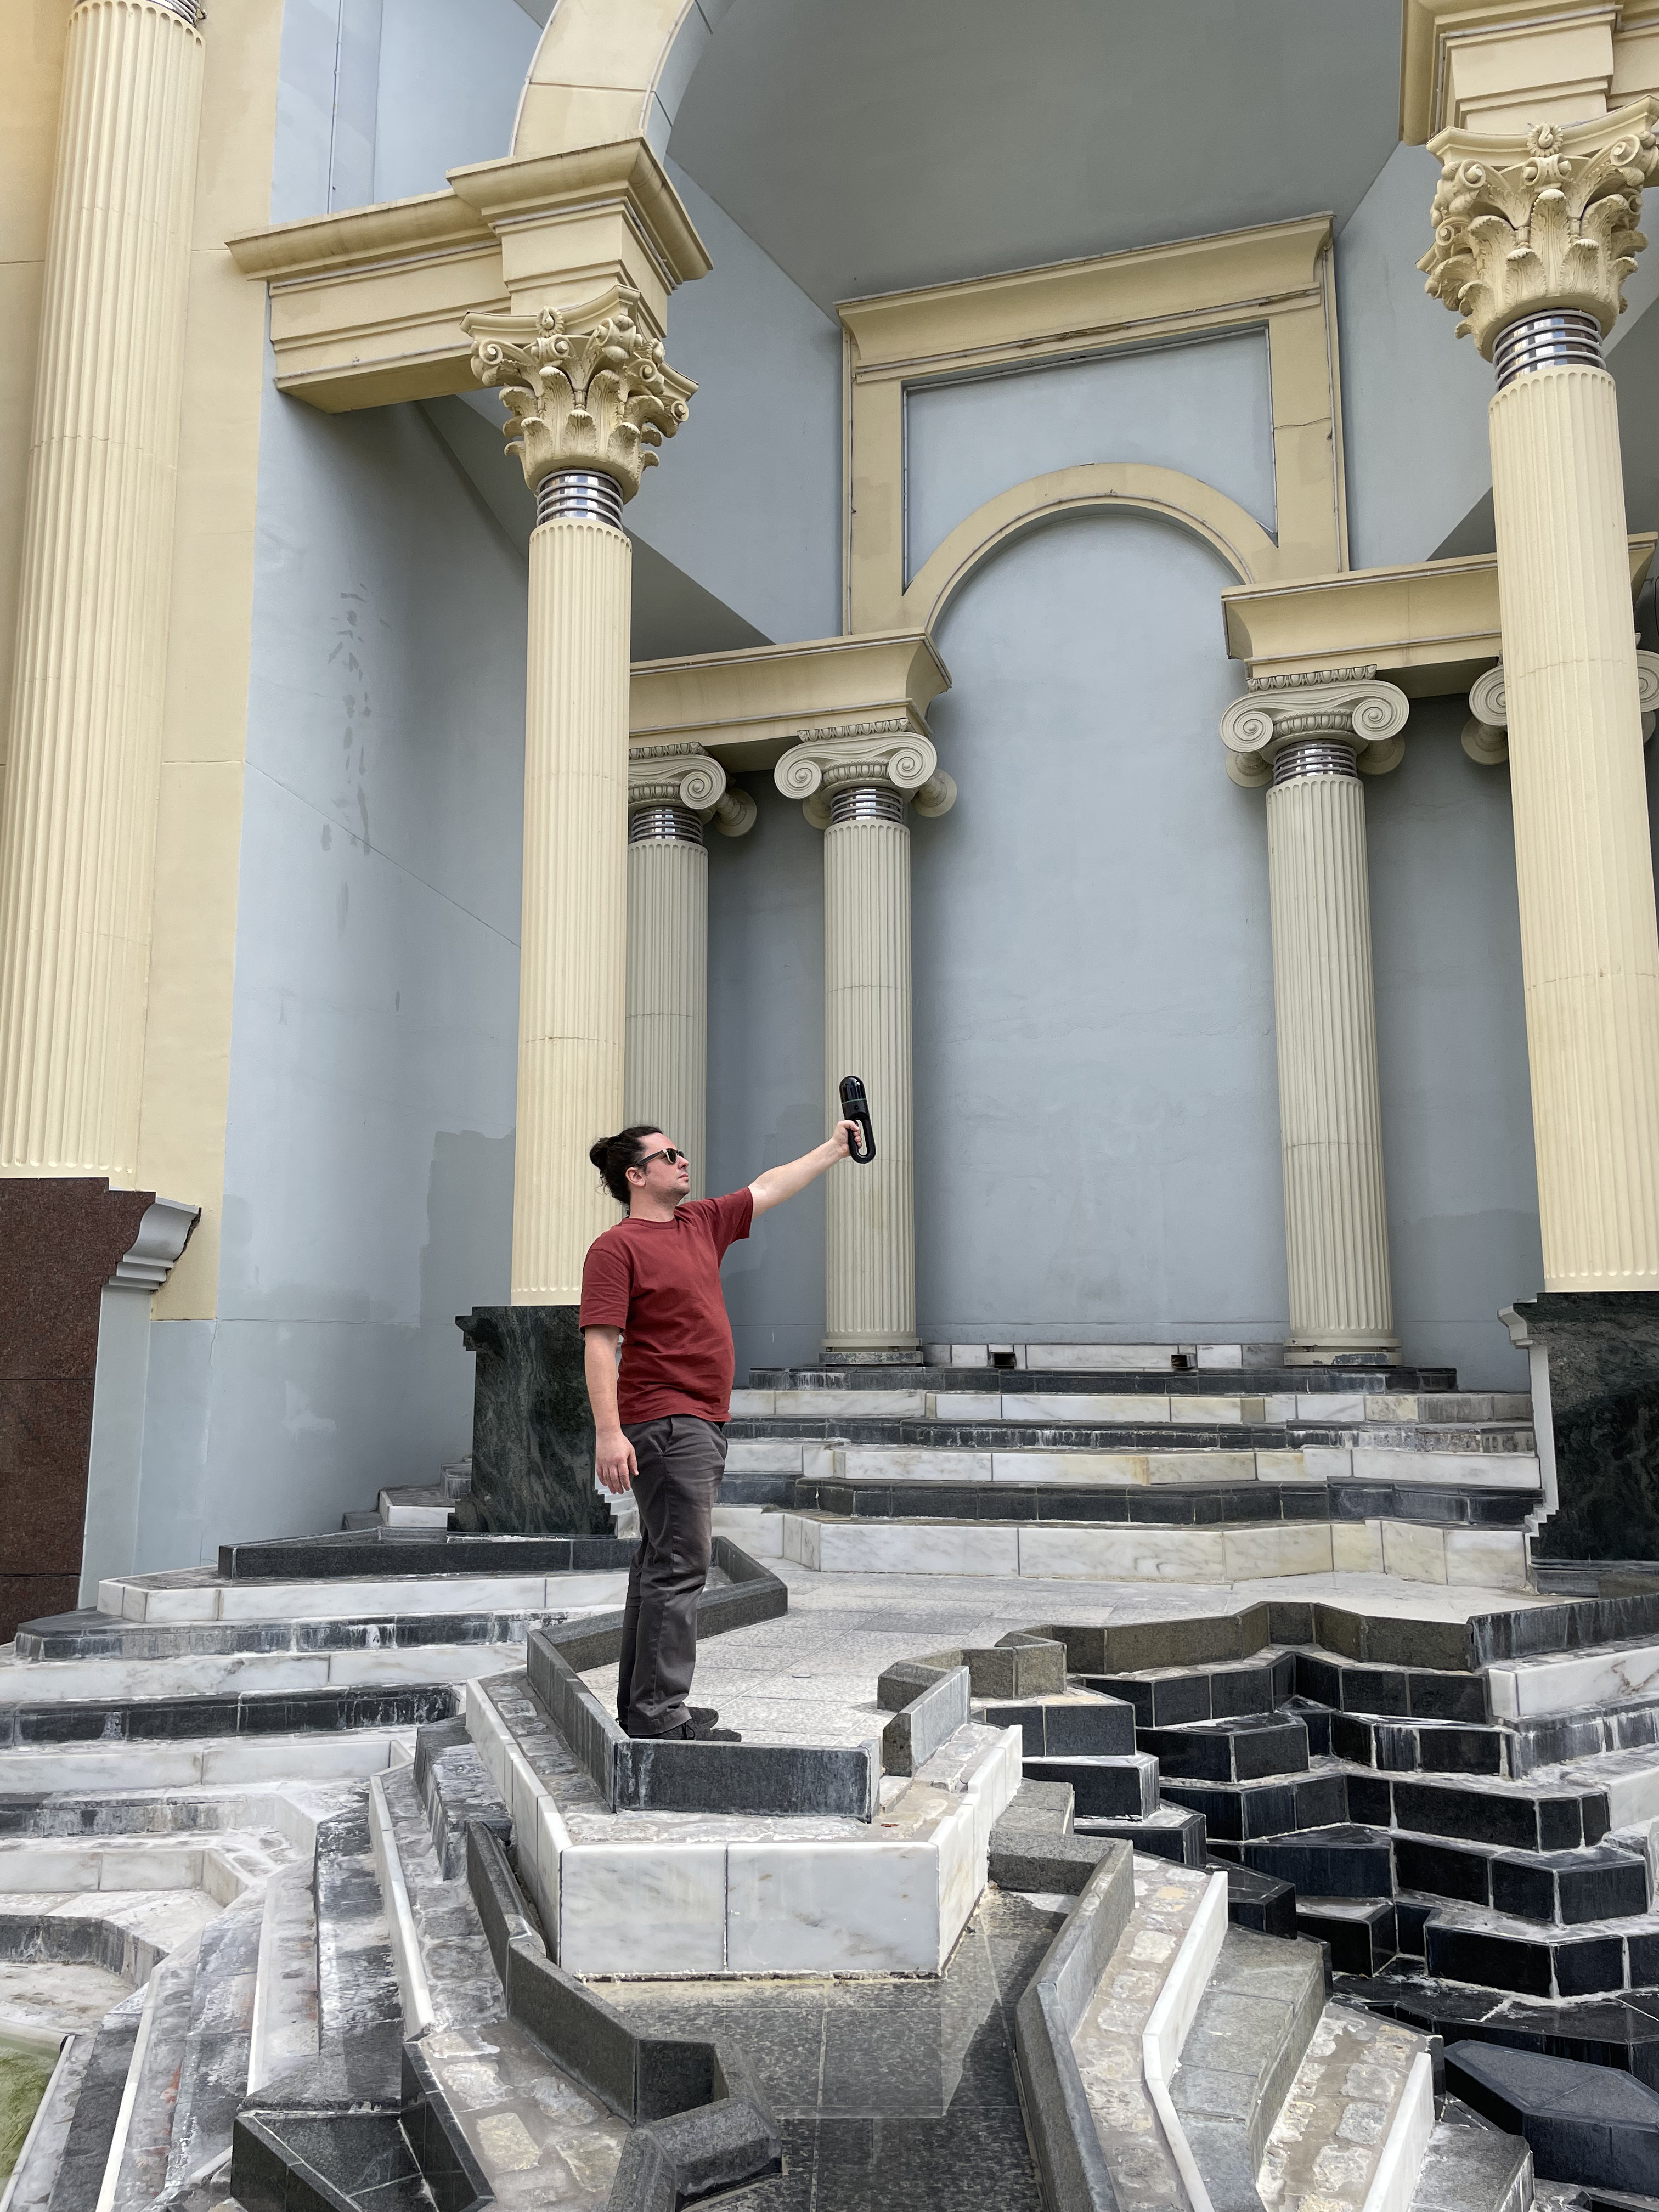 지금까지 저는 설정 기반 스캐닝만 해왔습니다(거의 "삼각대"라고 말했지만 Leica BLK360 G1과 새로운 BLK360의 멋진 점 중 하나는 안정된 표면에서 스캔할 수 있다는 것입니다). 그래서 이 휴대용 스캐너를 켜고 곧바로 작업에 착수하는 것은 놀라운 일이었습니다. BLK Live 앱을 사용하면 서브샘플링된 포인트가 2D 또는 3D로 채워지기 시작하는 시각적 표현을 볼 수 있어 특정 순간에 내가 얼마나 많은 커버리지를 받고 있는지 분명하게 알 수 있습니다. 그리고 좀 더 자세한 내용을 원할 때마다 잠시 멈추고 스캐너가 더 높은 밀도로 채워질 때까지 기다렸습니다. 실시간 피드백은 게임 체인저였으며 스캔 데이터에 접근하지 못하도록 스캐너를 내 앞에 두는 작업은 완전히 직관적이었습니다.
제가 스캔하기로 선택한 spot는 이탈리아 광장 여기 뉴올리언스에는 사무실 고층 건물 사이에 자리잡은 진정한 포스트모던 이탈리아식 건축물이 뉴올리언스의 이탈리아 이민과 이탈리아계 미국인 문화의 오랜 유산을 기념하기 위해 1970년대에 지어졌습니다. 또한 날카로운 모서리와 둥근 아치부터 계단식 계단과 테이퍼형 기둥에 이르기까지 복잡한 기하학적 모양이 특징입니다.
BLK2GO는 이러한 문제를 침착하게 처리하여 앱을 통해 볼 수 있는 것보다 훨씬 더 많은 공간을 캡처했으며, 스캔 그림자가 없는 포인트 클라우드를 만드는 것은 꿈이었습니다. 지상파 스캐너를 사용하는 경우 설정마다 그림자(램프나 책상과 같은 물체 뒤와 같이 개별 설정에서 "볼" 수 없는 부분)를 세심하게 제거해야 했는데, 이는 거의 완벽하지 않았습니다. 휴대용 스캐너를 사용하면 물체 주위를 돌아다니며 전체 그림을 얻을 수 있었습니다.
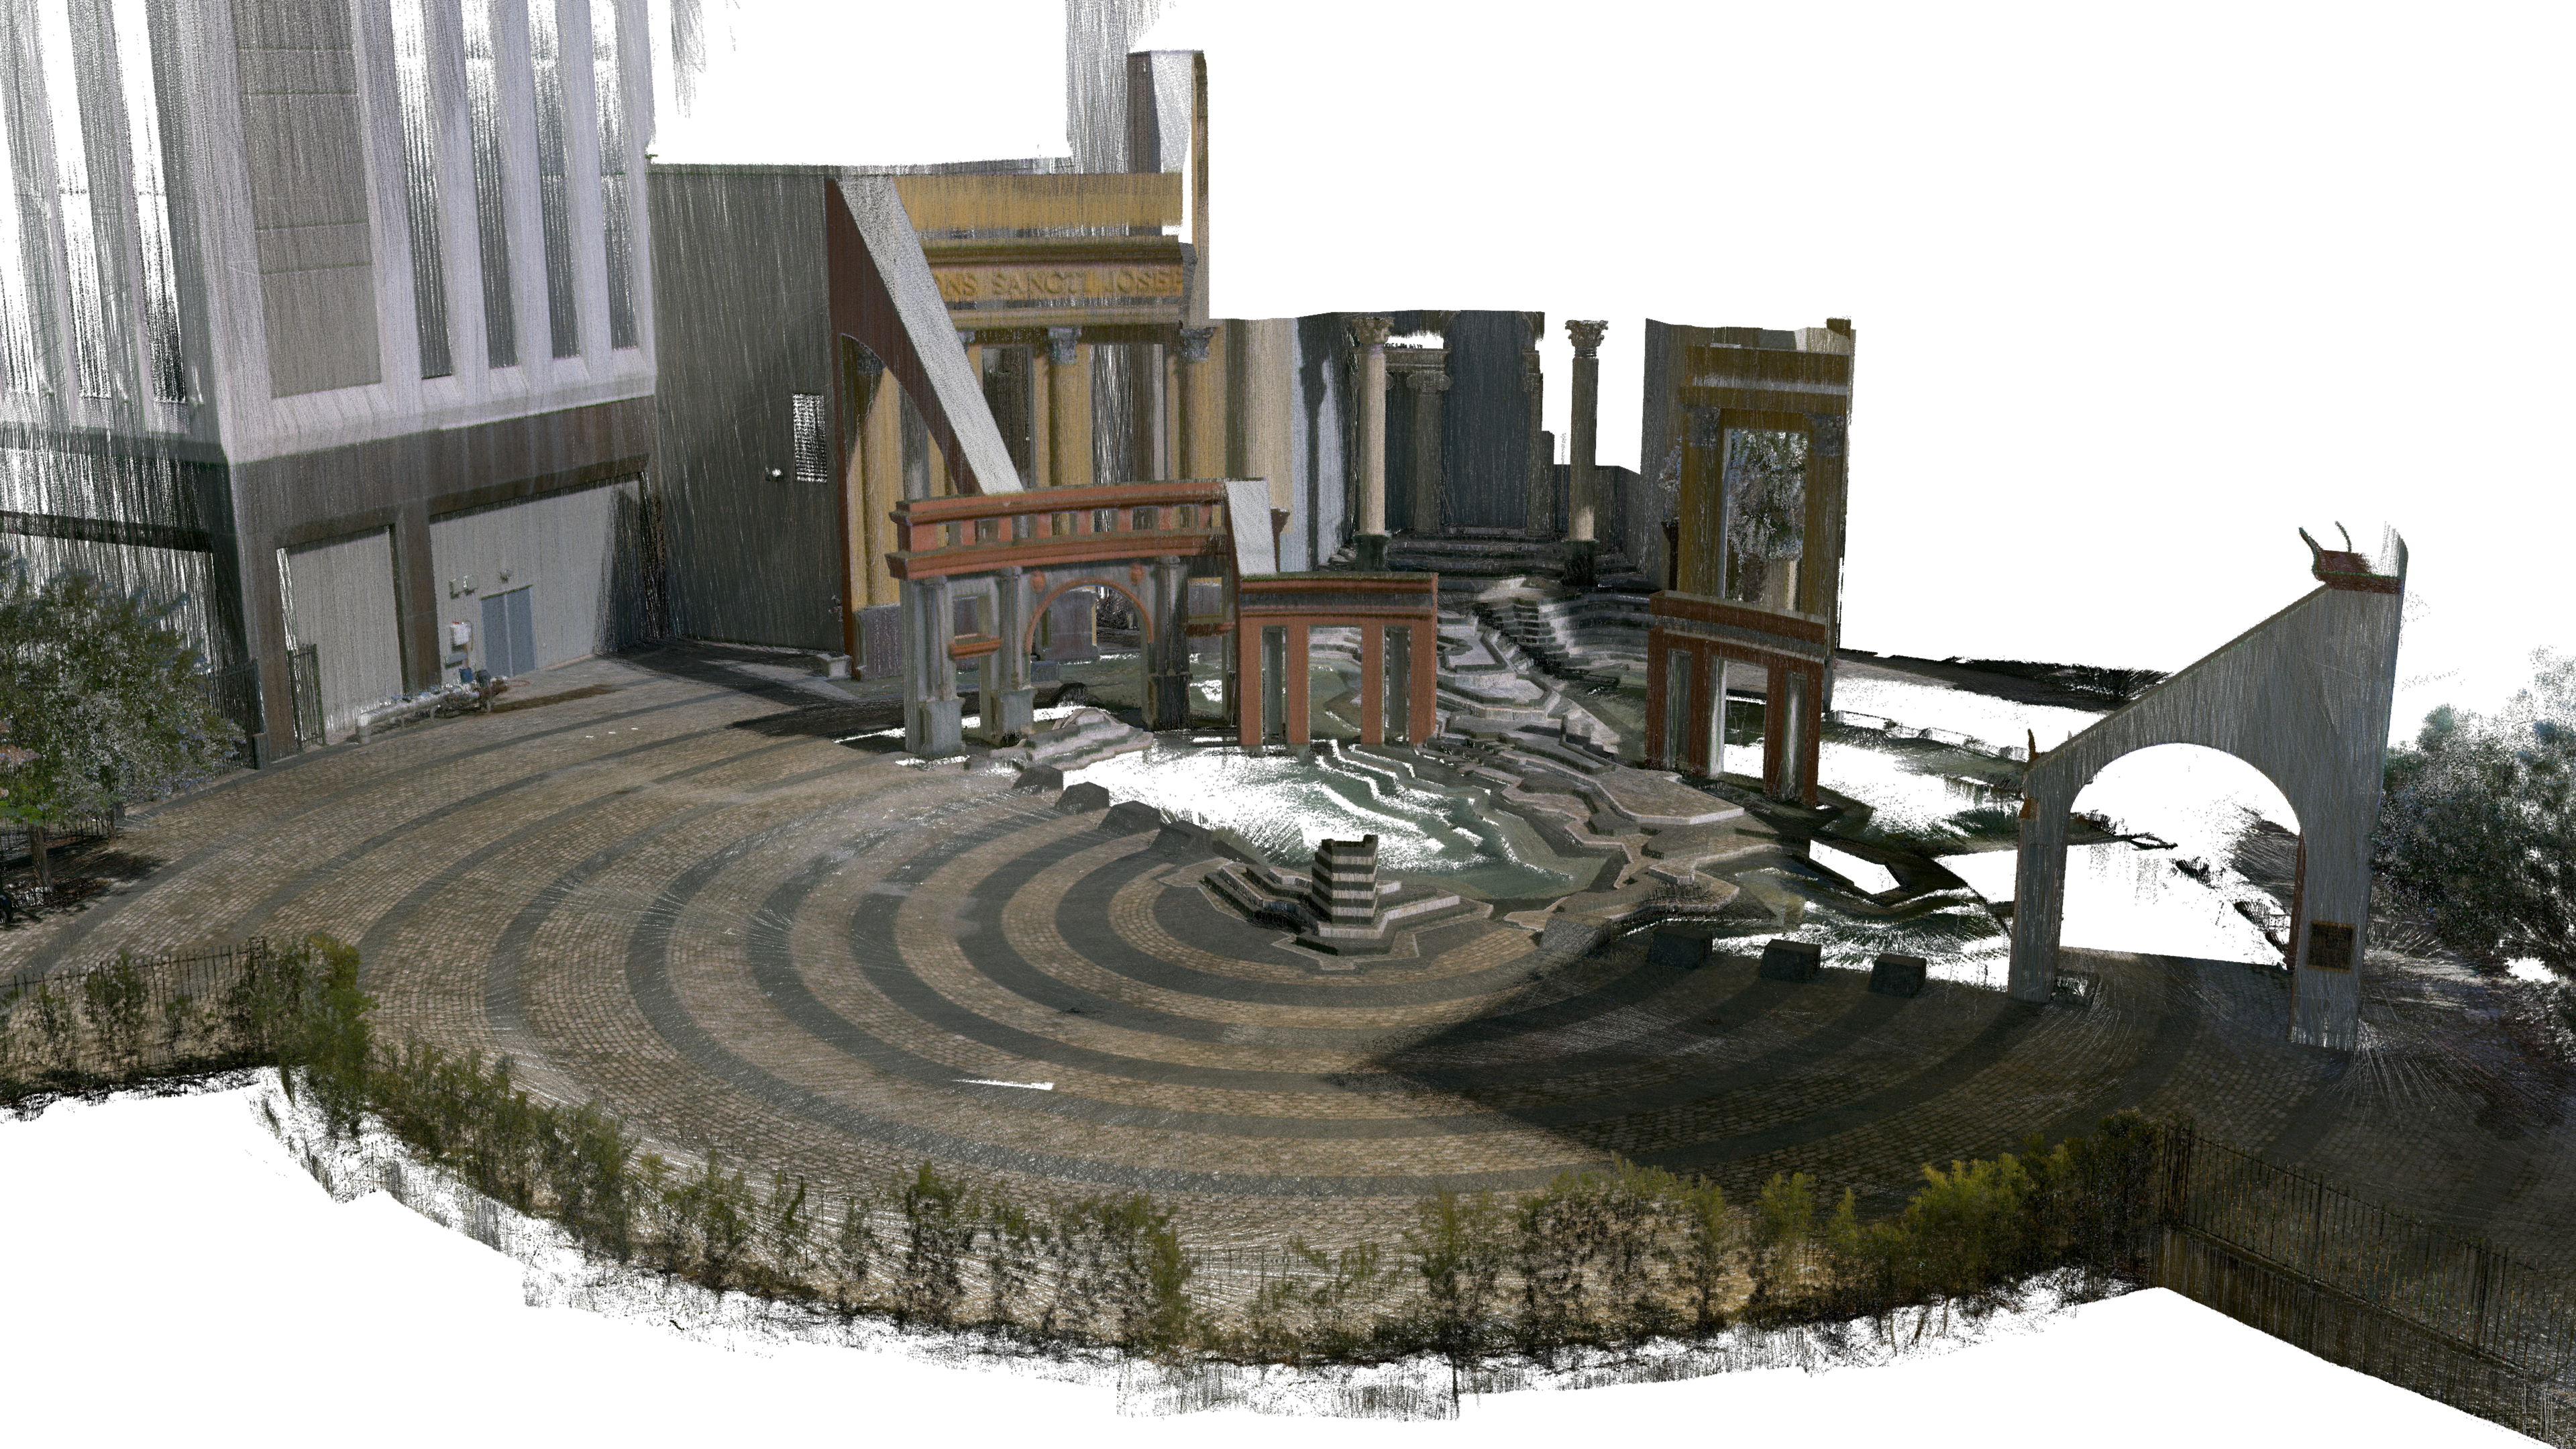
20분도 채 안 되어 광장 전체에 대한 풍부하고 상세한 포인트 클라우드를 얻었습니다.
데이터의 차이, 데이터 처리의 차이
스캔은 쉬웠지만 BLK2GO에서 얻은 데이터는 제가 사용해 본 다른 스캐너와 시각적으로나 기능적으로 차이가 있다는 점을 언급할 가치가 있습니다. 우선, 새로운 Leica BLK360의 4mm에 비해 데이터의 정확도가 ±10mm로 덜 정확합니다. 그리고 정적 설정을 생성하지 않기 때문에 자세한 적용 범위를 얻기 위해 spot로 이동하지 않으면 차이가 더 커질 수 있습니다.
그러나 BLK2GO의 편리한 측면 중 하나는 반드시 스캔을 정렬할 필요가 없다는 것입니다. 휴대용 스캐너를 사용하면 "걷기"를 할 수 있으며 모든 데이터(예: 총 1억 2,800만 포인트에 달하는 20분 동안의 Piazza 스캔에서 얻은 모든 데이터)에는 정렬할 필요가 없으며 위에서 아래로 전체 그림이 표시됩니다. 여러 걷기를 결합하면 변경될 수 있지만 여전히 좋은 기능이었습니다.
물론 집에 돌아가서 데이터를 정리하는 것도 여전히 편리했습니다. Leica Cyclone REGISTER 360 PLUS 원하지 않는 점을 제거하기 위해 노력했지만 그렇게 할 필요는 없었습니다. 대신 HxDR를 기반으로 하는 Reality Cloud Studio에 스캔을 업로드할 수 있었습니다. Reality Cloud Studio는 포인트 클라우드를 자동으로 처리 및 색상화하고 데이터를 자동으로 메쉬 처리했습니다(그리고 매우 멋진 메쉬이기도 합니다). 엔드 투 엔드 단순성은 주목할 만한 것이었습니다.
최종 생각
가볍고 휴대성이 뛰어나며 배터리 수명이 길고 공간 내에서 빠르게 이동해야 할 때 스캔하는 데 능숙하므로 BLK2GO 사용 경험은 너무 즐겁기 때문에 추천하기 쉽습니다. 게다가, 저는 서로 다른 장치들 사이의 데이터를 병합할 수 있다는 가능성에 흥미를 느꼈습니다. BLK360를 사용하여 더욱 세밀한 스캔을 얻은 다음 BLK2GO를 가져와서 손댈 수 없는 구석구석까지 스캔할 수 있다면 어떨까요? 그것은 모델링 천국에서 이루어진 일치입니다.
면책조항: 이 기사에서는 Leica BLK360 G1에 대해 다루고 있습니다. 최신 BLK360 모델의 확장된 기능을 살펴보세요 여기.